НТЦ ИТ «РОСА» анонсировала бета-версию мобильной операционной системы «РОСА Мобайл» 2.3.
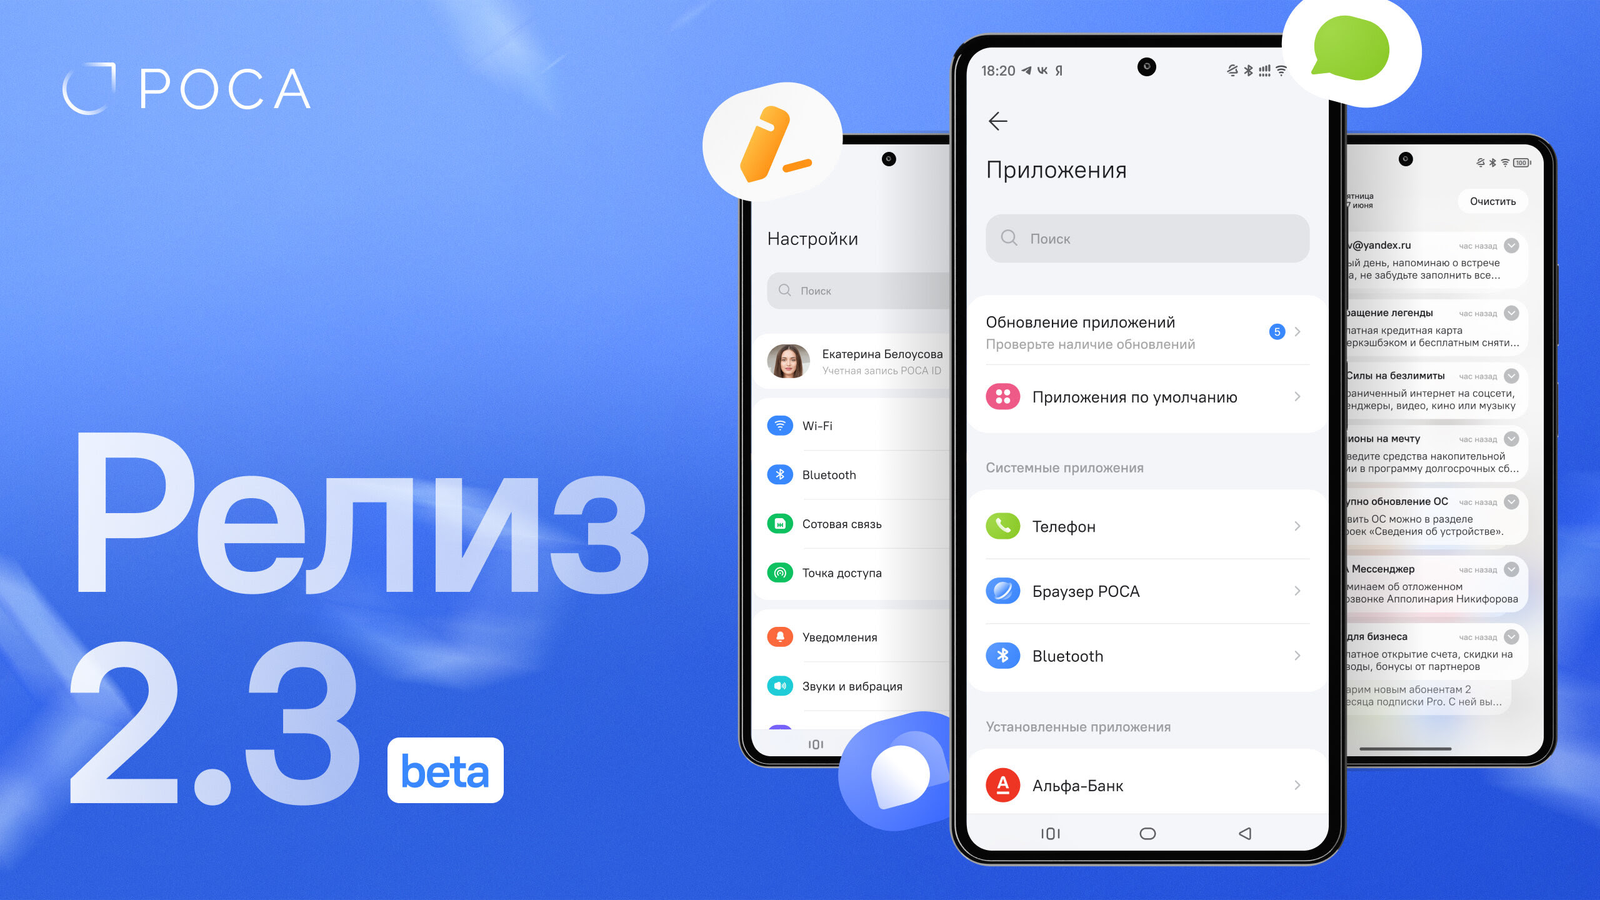
В новой версии реализована автоматическая геолокация, что упрощает работу с картами и сервисами, использующими данные о местоположении. В «РОСА Мессенджере» появились аудио- и видеозвонки в групповых чатах, а также улучшена производительность и надежность работы приложения.
Значительно улучшена функциональность камеры: теперь в метаданных фотографий сохраняется дата и время, что обеспечивает корректную сортировку и совместимость с внешними сервисами. В эмуляторе Android реализована полноценная поддержка работы фотокамер, включая переключение между фронтальной и основной камерами, фокусировку и приближение.
В бета-версии «РОСА Мобайл» 2.3 также реализованы push-уведомления об обновлениях, что позволяет пользователю своевременно узнавать о выходе новых версий и быстро обновлять систему. В системных приложениях «Телефон», «Контакты» и «Сообщения» обновлены значки и исправлены ошибки отображения аватаров. В клавиатуре устранены проблемы отображения в горизонтальной ориентации, исправлены артефакты при переключении языков и оптимизированы анимации дополнительных клавиш.